通信世界网消息(CWW)当地时间11月9日,英伟达在美国奥斯汀举行的机器人学习大会(CoRL 2026)上发布 GR00T 2。模型结合相机画面、任务指令和机器人状态,同时预测接下来会看到的画面与机器人要执行的动作。英伟达同时展示了轻量版 Turbo 在宇树 G1 人形机器人上的运行效果。
少量示范后的任务表现英伟达选取了目标双臂机器人训练数据中未出现的50项任务。这些任务曾出现在人类视频或其他机器人的数据中。仅凭指令执行时,平均成功率为40%。每项补1次示范后升至71%。每项补5次示范并在一张 RTX 5090 上微调约30分钟后,平均成功率达到95%。
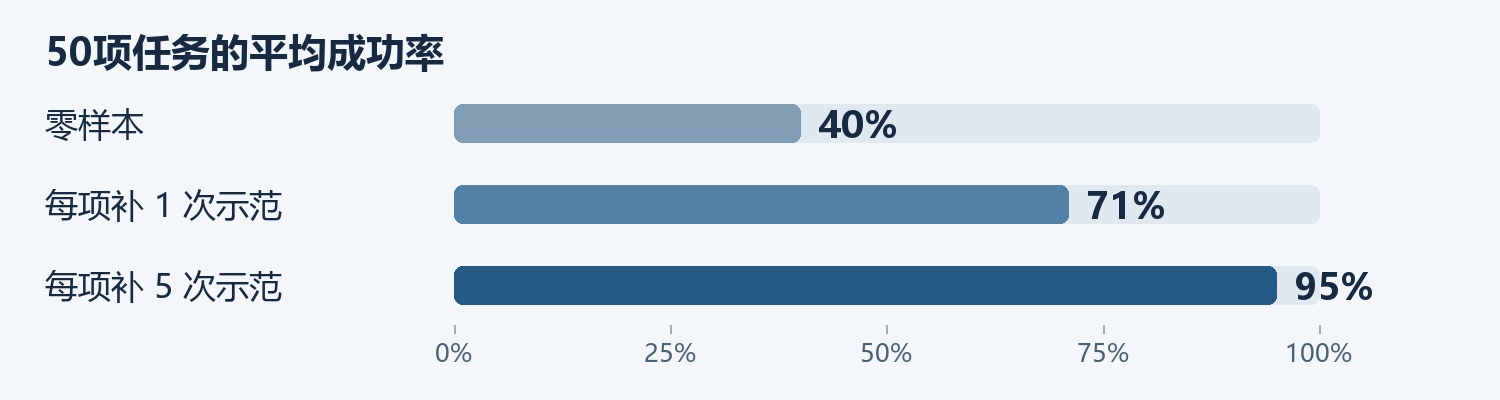
图1 英伟达在同一组50项任务上的自测结果
宇树 G1 上的机载推理在宇树 G1 上,GR00T 2 Turbo 使用机载 Jetson Thor 生成全身动作片段,单次预测的中位延迟为124毫秒。SONIC 全身控制器在机上以50 Hz 输出关节目标,高层任务选择由机外的推理模型完成。英伟达公开了机器人分装爆米花、擦拭泼洒液体和清理桌面的演示。
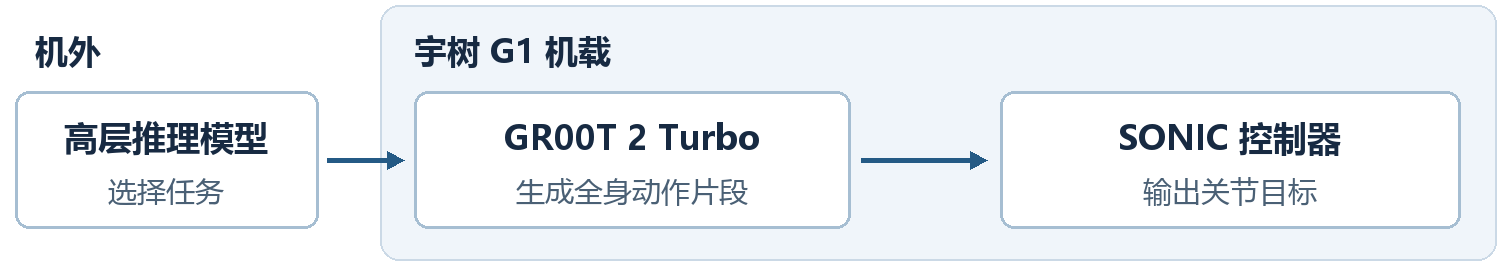
图2 英伟达宇树 G1 演示中的任务推理、动作预测与控制分工